Pokud naleznete nějakou chybu, můžete jí opravit pomocí tlačítka edit .
Shout out Míše Loudové za použití těchto poznámek jako zdroj
do své bakalářské práce .
Skalární součin
Definice
Standardní skalární součin x , y ∈ R n x,y \in \R^{n} x , y ∈ R n
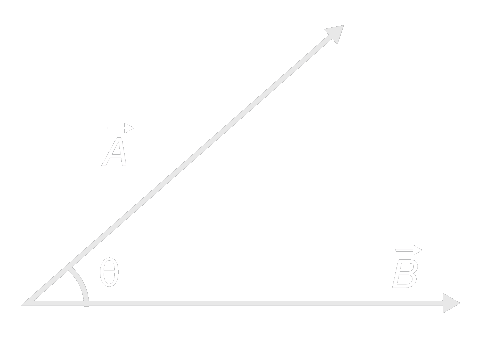
x T y = ∑ i = 1 n x i y i x^{T}y = \sum_{i=1}^{n} x_{i}y_{i} x T y = i = 1 ∑ n x i y i Geometrické vyjádření:
X T Y = ∥ x ∥ . ∥ y ∥ . cos ( ϕ ) X^{T}Y = \| x \| . \| y \| . \cos(\phi) X T Y = ∥ x ∥.∥ y ∥. cos ( ϕ ) Kdy ϕ \phi ϕ x x x y y y
Vlastnosti:
X T X = ∑ i = 1 n ≥ 0 X^TX = \sum_{i=1}^n \geq 0 X T X = ∑ i = 1 n ≥ 0 velikost vektoru ∥ x ⃗ ∥ = x T x \left\| \vec{x} \right\| = \sqrt{x^Tx} ∥ x ∥ = x T x
symetrie x T y = y T x x^Ty = y^Tx x T y = y T x
lineární po složkách ( x + x ′ ) T y = x T y + x ′ T y (x + x')^Ty = x^Ty + x'^Ty ( x + x ′ ) T y = x T y + x ′ T y ( α x ) T y = α ( x T y ) (\alpha x)^Ty = \alpha(x^Ty) ( α x ) T y = α ( x T y ) ( x + x ′ ) T ( y + y ′ ) ≠ x T y + x ′ T y ′ (x + x')^T(y+y') \neq x^Ty + x'^Ty' ( x + x ′ ) T ( y + y ′ ) = x T y + x ′ T y ′
V prostoru R m × n \R^{m \times n} R m × n
⟨ A , B ⟩ = ∑ i = 1 m ∑ j = 1 n a i j b i j = trace ( A B T ) \langle A,B \rangle = \sum_{i = 1}^{m} \sum_{j = 1}^{n} a_{ij}b_{ij} = \text{trace}(AB^T) ⟨ A , B ⟩ = i = 1 ∑ m j = 1 ∑ n a ij b ij = trace ( A B T ) Komplexně sdružené číslo
Komplexně sdružené číslo k číslu a + b i a+bi a + bi a + b i ‾ = a − b i \overline{a+bi} = a - bi a + bi = a − bi
Skalární součin nad R \R R
Buď V V V R \R R ⟨ ⋅ , ⋅ ⟩ : V 2 → R \langle\ \cdot , \cdot \rangle : V^2 \rightarrow \R ⟨ ⋅ , ⋅ ⟩ : V 2 → R x , y , z ∈ V x,y,z \in V x , y , z ∈ V α ∈ R \alpha \in \R α ∈ R
⟨ x , x ⟩ ≥ 0 \langle x,x \rangle \geq 0 ⟨ x , x ⟩ ≥ 0 x = 0 x = 0 x = 0 ⟨ x + y , z ⟩ = ⟨ x , z ⟩ + ⟨ y , z ⟩ \langle x+y,z \rangle = \langle x,z \rangle + \langle y,z \rangle ⟨ x + y , z ⟩ = ⟨ x , z ⟩ + ⟨ y , z ⟩ ⟨ α x , y ⟩ = α ⟨ x , y ⟩ \langle \alpha x,y \rangle = \alpha \langle x,y \rangle ⟨ α x , y ⟩ = α ⟨ x , y ⟩ ⟨ x , y ⟩ = ⟨ y , x ⟩ \langle x,y \rangle = \langle y,x \rangle ⟨ x , y ⟩ = ⟨ y , x ⟩
⟨ x , α y + β z ⟩ = α ⟨ x , y ⟩ + β ⟨ x , z ⟩ \langle x, \alpha y + \beta z \rangle = \alpha \langle x,y \rangle + \beta \langle x,z \rangle ⟨ x , α y + β z ⟩ = α ⟨ x , y ⟩ + β ⟨ x , z ⟩
Skalární součin nad C \C C
Buď V V V C \C C ⟨ ⋅ , ⋅ ⟩ : V 2 → C \langle\ \cdot , \cdot \rangle : V^2 \rightarrow \C ⟨ ⋅ , ⋅ ⟩ : V 2 → C x , y , z ∈ V x,y,z \in V x , y , z ∈ V α ∈ C \alpha \in \C α ∈ C
⟨ x , x ⟩ ≥ 0 \langle x,x \rangle \geq 0 ⟨ x , x ⟩ ≥ 0 x = 0 x = 0 x = 0 ⟨ x + y , z ⟩ = ⟨ x , z ⟩ + ⟨ y , z ⟩ \langle x+y,z \rangle = \langle x,z \rangle + \langle y,z \rangle ⟨ x + y , z ⟩ = ⟨ x , z ⟩ + ⟨ y , z ⟩ ⟨ α x , y ⟩ = α ⟨ x , y ⟩ \langle \alpha x,y \rangle = \alpha \langle x,y \rangle ⟨ α x , y ⟩ = α ⟨ x , y ⟩ ⟨ x , y ⟩ = ⟨ y , x ⟩ ‾ \langle x,y \rangle = \overline{\langle y,x \rangle} ⟨ x , y ⟩ = ⟨ y , x ⟩
Není lineární ve druhé složce.
Jednoznačnost obrazů báze vzhledem ke skalárnímu součinu
B = { z 1 , z 2 , . . . , z n } B = \{ z_1, z_2, ... , z_n \} B = { z 1 , z 2 , ... , z n } V V V R \R R x , y ∈ V x,y \in V x , y ∈ V x = ∑ i = 1 n α i z i x = \sum_{i=1}^{n} \alpha_i z_i x = ∑ i = 1 n α i z i y = ∑ j = 1 n β j z j y = \sum_{j=1}^{n} \beta_j z_j y = ∑ j = 1 n β j z j { α 1 , α 2 , . . . , α n } ∪ { β 1 , β 2 , . . . , β n } ∈ R \{ \alpha_1,\alpha_2,...,\alpha_n \} \cup \{ \beta_1, \beta_2, ..., \beta_n \} \in \R { α 1 , α 2 , ... , α n } ∪ { β 1 , β 2 , ... , β n } ∈ R
⟨ x , y ⟩ = ⟨ ∑ i = 1 n α i z i , ∑ j = 1 n β j z j ⟩ = ∑ i = 1 n ∑ j = 1 n α i β j ⟨ z i , z j ⟩ \langle x,y \rangle = \left\langle \sum_{i=1}^{n} \alpha_i z_i , \sum_{j=1}^{n} \beta_j z_j \right\rangle =
\sum_{i=1}^{n} \sum_{j=1}^{n} \alpha_i \beta_j \langle z_i,z_j \rangle ⟨ x , y ⟩ = ⟨ i = 1 ∑ n α i z i , j = 1 ∑ n β j z j ⟩ = i = 1 ∑ n j = 1 ∑ n α i β j ⟨ z i , z j ⟩ ⟹ \implies ⟹
Definice
Norma indukovaná skalárním součinem
je definovaná:
∥ x ∥ : = ⟨ x , x ⟩ kde x ∈ V \left\| x \right\| := \sqrt{\langle x,x \rangle} \text{ kde } x \in V ∥ x ∥ := ⟨ x , x ⟩ kde x ∈ V Pro normální skalární součin v R n \R^n R n ∥ x ∥ = ∑ i = 1 n x i 2 \left\| x \right\| = \sqrt{\sum_{i=1}^n x_i^2} ∥ x ∥ = ∑ i = 1 n x i 2
Definice
Kolmost
Vektory x , y ∈ V x,y \in V x , y ∈ V kolmé , tak
⟨ x , y ⟩ = 0 \langle x,y \rangle = 0 ⟨ x , y ⟩ = 0 Značíme x ⊥ y x \perp y x ⊥ y
Věta
Pythagorova věta
Pokud x , y ∈ V x,y \in V x , y ∈ V
∥ x + y ∥ 2 = ∥ x ∥ 2 = ∥ y ∥ 2 \left\| x + y \right\|^2 = \left\| x \right\| ^2 = \left\| y \right\| ^2 ∥ x + y ∥ 2 = ∥ x ∥ 2 = ∥ y ∥ 2 Důkaz
∥ x + y ∥ 2 = ⟨ x + y , x + y ⟩ = ⟨ x , x ⟩ + ⟨ x , y ⟩ ⏞ 0 + ⟨ x , y ⟩ ⏞ 0 + ⟨ y , y ⟩ = ⟨ x , x ⟩ + ⟨ y , y ⟩ = ∥ x ∥ 2 + ∥ x ∥ 2
\left\| x + y \right\|^2 =
\langle x+y,x+y \rangle =
\langle x,x \rangle + \overbrace{\langle x,y \rangle}^{0} + \overbrace{\langle x,y \rangle}^{0} + \langle y,y \rangle =
\langle x,x \rangle + \langle y,y \rangle =
\left\| x \right\|^2 + \left\| x \right\|^2
∥ x + y ∥ 2 = ⟨ x + y , x + y ⟩ = ⟨ x , x ⟩ + ⟨ x , y ⟩ 0 + ⟨ x , y ⟩ 0 + ⟨ y , y ⟩ = ⟨ x , x ⟩ + ⟨ y , y ⟩ = ∥ x ∥ 2 + ∥ x ∥ 2
Věta
Couchyho-Schwartzova nerovnost
Pro každé x , y ∈ V x,y \in V x , y ∈ V
∥ ⟨ x , y ⟩ ∥ ≤ ∥ x ∥ . ∥ y ∥ \left\| \langle x,y \rangle \right\| \leq \left\| x \right\| . \left\| y \right\| ∥ ⟨ x , y ⟩ ∥ ≤ ∥ x ∥ . ∥ y ∥ Důkaz
(reálná verze)
Pro y = 0 y=0 y = 0 y ≠ 0 y \neq 0 y = 0 f f f f ( t ) = ⟨ x + t y , x + t y ⟩ ≥ 0 f(t) = \langle x + ty,x+ ty \rangle \geq 0 f ( t ) = ⟨ x + t y , x + t y ⟩ ≥ 0
Pak
f ( t ) = ⟨ x , x ⟩ + t ⟨ x , y ⟩ + t ⟨ y , x ⟩ + t 2 ⟨ y , y ⟩ = ⟨ x , x ⟩ + 2 t ⟨ x , y ⟩ + t 2 ⟨ y , y ⟩ f(t) =
\langle x,x \rangle + t\langle x,y \rangle + t\langle y,x \rangle + t^2\langle y,y \rangle = \\
\langle x,x \rangle + 2t\langle x,y \rangle + t^2\langle y,y \rangle f ( t ) = ⟨ x , x ⟩ + t ⟨ x , y ⟩ + t ⟨ y , x ⟩ + t 2 ⟨ y , y ⟩ = ⟨ x , x ⟩ + 2 t ⟨ x , y ⟩ + t 2 ⟨ y , y ⟩ Funkce f f f ⟹ \implies ⟹ ⟹ \implies ⟹
D = 4 t 2 ⟨ x , y ⟩ − 4 t 2 ⟨ x , x ⟩ ⟨ y , y ⟩ ≤ ⟨ x , y 2 ⟩ ⟨ x , x ⟩ ⟨ y , y ⟩ ≤ 0 D = 4t^2\langle x,y \rangle - 4t^2\langle x,x \rangle\langle y,y \rangle \leq
\langle x,y^2 \rangle \langle x,x \rangle\langle y,y \rangle \leq 0 D = 4 t 2 ⟨ x , y ⟩ − 4 t 2 ⟨ x , x ⟩ ⟨ y , y ⟩ ≤ ⟨ x , y 2 ⟩ ⟨ x , x ⟩ ⟨ y , y ⟩ ≤ 0 ⇓ \Downarrow ⇓ ⟨ x , y ⟩ 2 ≤ ⟨ x , x ⟩ ⟨ y , y ⟩ ∣ x , y ∣ ≤ ∥ x ∥ ⋅ ∥ y ∥ \begin{align*}
\langle x,y \rangle^{2} & \leq \langle x,x \rangle \langle y,y \rangle \\
\lvert x,y \rvert &\leq \| x \| \cdot \| y \|
\end{align*} ⟨ x , y ⟩ 2 ∣ x , y ∣ ≤ ⟨ x , x ⟩ ⟨ y , y ⟩ ≤ ∥ x ∥ ⋅ ∥ y ∥
Věta
Trojúhelníková nerovnost
Pro každé x , y ∈ V x,y \in V x , y ∈ V
∥ x + y ∥ ≤ ∥ x ∥ + ∥ y ∥ \lVert x + y \rVert \leq \lVert x \rVert + \lVert y \rVert ∥ x + y ∥ ≤ ∥ x ∥ + ∥ y ∥ Důkaz
∣ x + y ∣ 2 = \lvert x + y \rvert ^2 = ∣ x + y ∣ 2 = ⟨ x + y , x + y ⟩ = \langle x + y, x + y \rangle = ⟨ x + y , x + y ⟩ = ⟨ x , x ⟩ + ⟨ y , y ⟩ + ⟨ x , y ⟩ + ⟨ y , x ⟩ = \langle x,x \rangle~+~\langle y,y \rangle~+~\langle x,y \rangle~+~\langle y,x \rangle = ⟨ x , x ⟩ + ⟨ y , y ⟩ + ⟨ x , y ⟩ + ⟨ y , x ⟩ = ⟨ x , x ⟩ + ⟨ y , y ⟩ + ⟨ x , y ⟩ + ⟨ x , y ⟩ ‾ ⏞ 2 R e ( ⟨ x , y ⟩ ) = \langle x,x \rangle + \langle y,y \rangle + \overbrace{\langle x,y \rangle + \overline{\langle x,y \rangle}}^{2Re(\langle x,y \rangle)} = ⟨ x , x ⟩ + ⟨ y , y ⟩ + ⟨ x , y ⟩ + ⟨ x , y ⟩ 2 R e (⟨ x , y ⟩) = ⟨ x , x , ⟩ + 2 R e ( ⟨ x , y ⟩ ) ≤ \langle x,x, \rangle + 2Re(\langle x,y \rangle) \leq ⟨ x , x , ⟩ + 2 R e (⟨ x , y ⟩) ≤ ⟨ x , x ⟩ + ⟨ y , y ⟩ + 2 ∥ ⟨ x , y ⟩ ∥ ≤ \langle x,x \rangle + \langle y,y \rangle + 2\left\|\langle x,y \rangle \right\| \leq ⟨ x , x ⟩ + ⟨ y , y ⟩ + 2 ∥ ⟨ x , y ⟩ ∥ ≤ ∣ x ∣ 2 + ∣ y ∣ 2 + 2 ∣ x ∣ ⋅ ∣ y ∣ = \lvert x \rvert ^2 + \lvert y \rvert ^2 + 2\lvert x \rvert \cdot \lvert y \rvert = ∣ x ∣ 2 + ∣ y ∣ 2 + 2 ∣ x ∣ ⋅ ∣ y ∣ = ( ∣ x ∣ . ∣ y ∣ ) 2 \left( \lvert x \rvert . \lvert y \rvert \right)^2 ( ∣ x ∣ . ∣ y ∣ ) 2
Definice
Buď V V V R \R R C \C C ∥ ⋅ ∥ : V → R \|\cdot\|: V \rightarrow \R ∥ ⋅ ∥ : V → R
∥ x ∥ ≥ 0 \left\| x \right\| \geq 0 ∥ x ∥ ≥ 0 x ∈ V x \in V x ∈ V x ≠ 0 x \neq 0 x = 0 ∥ α x ∥ = ∥ α ∥ ⋅ ∥ x ∥ \left\|\alpha x\right\| = \left\| \alpha \right\| \cdot \left\|x\right\| ∥ α x ∥ = ∥ α ∥ ⋅ ∥ x ∥ x ∈ V x \in V x ∈ V α ∈ R \alpha \in \R α ∈ R α ∈ C \alpha \in \C α ∈ C ∥ x + y ∥ ≤ ∥ x ∥ + ∥ y ∥ \left\| x+y \right\| \leq \left\|x\right\| + \left\| y \right\| ∥ x + y ∥ ≤ ∥ x ∥ + ∥ y ∥
Tvrzení
Norma indukovaná skalárním součinem je normou.
Důkaz
z definice
∥ α x ∥ = ⟨ α x , α x ⟩ = α α ‾ ⟨ x , x ⟩ = α α ‾ ⟨ x , x ⟩ = ∣ α ∣ ⋅ ∥ x ∥ \left\| \alpha x \right\| =
\sqrt{ \langle \alpha x, \alpha x \rangle} =
\sqrt{ \alpha \overline{\alpha} \langle x,x \rangle} =
\sqrt{ \alpha \overline{\alpha}} \sqrt{\langle x, x\rangle} =
|\alpha| \cdot \|x\| ∥ α x ∥ = ⟨ α x , α x ⟩ = α α ⟨ x , x ⟩ = α α ⟨ x , x ⟩ = ∣ α ∣ ⋅ ∥ x ∥ vyplývá z trojúhelníkové nerovnosti
Lemma
Rovnoběžné pravidlo
Pro normu indukovanou skalárním součinem platí:
∥ x − y ∥ 2 + ∥ x + y ∥ 2 = 2 ∥ x ∥ 2 + 2 ∥ y ∥ 2 \| x - y \|^{2} + \| x + y \|^{2} = 2\| x \|^{2} + 2\| y \|^{2} ∥ x − y ∥ 2 + ∥ x + y ∥ 2 = 2∥ x ∥ 2 + 2∥ y ∥ 2
Definice
Metrika
Metriku na množině M M M d : M 2 → R d: M^{2} \rightarrow \R d : M 2 → R
d ( x , y ) ≥ 0 d(x,y) \geq 0 d ( x , y ) ≥ 0 x = y x=y x = y d ( x , y ) = d ( y , x ) d(x,y) = d(y,x) d ( x , y ) = d ( y , x ) d ( x , z ) ≤ d ( x , y ) + d ( y , z ) d(x,z) \leq d(x,y) + d(y,z) d ( x , z ) ≤ d ( x , y ) + d ( y , z )
Poznámka
Každá norma určuje metriku předpisem:
d ( x , y ) : = ∥ x − y ∥ d(x, y) := \left\| x-y \right\| d ( x , y ) := ∥ x − y ∥ Tedy vzdálenost vektorů x , y x,y x , y
Definice
Pro p = 1 , 2 , … p=1,2,\ldots p = 1 , 2 , … p p p x ∈ R n x \in \R^{n} x ∈ R n ∥ x ∥ p = ( ∑ i = 1 n ∣ x i ∣ p ) 1 p \left\| x \right\|_{p} = \left(\sum_{i=1}^{n} \lvert x_{i} \rvert^p \right)^{\frac{1}{p}} ∥ x ∥ p = ( ∑ i = 1 n ∣ x i ∣ p ) p 1
Známé normy
p = 1 p=1 p = 1 Součtová norma
∣ x ∣ 1 = ∑ i = 1 n ∣ x i ∣ \left| x \right|_{1} = \sum^{n}_{i=1} \lvert x_{i} \rvert ∣ x ∣ 1 = ∑ i = 1 n ∣ x i ∣
p = 2 p=2 p = 2 Euklidovská norma
∣ x ∣ 2 = ∑ i = 1 n x i 2 \left| x \right|_{2} = \sqrt{\sum^{n}_{i=1} x_{i}^{2}} ∣ x ∣ 2 = ∑ i = 1 n x i 2
p = ∞ p=\infty p = ∞ Maximorá norma
∣ x ∣ ∞ = max i = 1 , . . . , n ∣ x i ∣ \left| x \right|_{\infty} = \max_{i=1,...,n} \lvert x_{i} \rvert ∣ x ∣ ∞ = max i = 1 , ... , n ∣ x i ∣
Ortogonální a ortonormální systémy
Definice
Systém vektorů z 1 , … , z n z_{1}, \ldots, z_{n} z 1 , … , z n
Ortogonální pokud je ∀ i , j : ⟨ z i , z j ⟩ = 0 \forall i,j: \langle z_{i},z_{j} \rangle = 0 ∀ i , j : ⟨ z i , z j ⟩ = 0 Ortonormální pokud je ortogonální a ∀ i : ∥ z i ∥ = 1 \forall i: \left\| z_{i} \right\| = 1 ∀ i : ∥ z i ∥ = 1
Je-li z 1 , … , z n z_{1},\ldots,z_{n} z 1 , … , z n 1 ∥ z 1 ∥ z 1 , … , 1 ∥ z n ∥ z n \frac{1}{\| z_{1} \|}z_{1},
\ldots, \frac{1}{\| z_{n} \|}z_{n} ∥ z 1 ∥ 1 z 1 , … , ∥ z n ∥ 1 z n
Je-li systém ortogonální a neobsahuje nulový vektor, potom je také lineárně nezávislý.
Tvrzení
Je-li systém z 1 , … , z n z_{1}, \ldots, z_{n} z 1 , … , z n
Důkaz
⟨ ∑ i = 1 n α i z i , z k ⟩ = ⟨ 0 , z k ⟩ = 0 \langle\sum_{i=1}^{n} \alpha_{i} z_{i}, z_{k}\rangle = \langle 0, z_{k}\rangle = 0 ⟨ ∑ i = 1 n α i z i , z k ⟩ = ⟨ 0 , z k ⟩ = 0 ⟨ ∑ i = 1 n α i z i , z k ⟩ = ∑ i = 1 n α i ⟨ z i , z k ⟩ = 0 \langle\sum_{i=1}^{n} \alpha_{i} z_{i}, z_{k}\rangle = \sum_{i=1}^{n} \alpha_{i} \langle z_{i}, z_{k} \rangle = 0 ⟨ ∑ i = 1 n α i z i , z k ⟩ = ∑ i = 1 n α i ⟨ z i , z k ⟩ = 0
Fourierovy koeficienty
Věta
Buď z 1 , ⋯ , z n z_{1}, \cdots, z_{n} z 1 , ⋯ , z n V V V x ∈ V x \in V x ∈ V
x = ∑ i = 1 n ⟨ x , z i ⟩ ⏞ Fourierovy koeficienty z i ⏟ Fourier u ˚ v rozvoj \underbrace{
x = \sum^{n}_{i=1}\hspace{-2em}
\overbrace{\langle x, z_{i} \rangle}^{\text{Fourierovy~koeficienty\\}}\hspace{-2em} z_{i}
}_{\text{Fourierův~rozvoj}} Fourier u ˚ v rozvoj x = i = 1 ∑ n ⟨ x , z i ⟩ Fourierovy koeficienty z i Důkaz
x = ∑ i = 1 n α i z i → x = \sum^{n}_{i=1} \alpha_{i}z_{i} \rightarrow x = ∑ i = 1 n α i z i → ⟨ x , z k ⟩ = ∑ i = 1 n ⟨ x , z i ⟩ z k = α k ⟨ z k , z k ⟩ = α k \langle x, z_{k} \rangle = \sum^{n}_{i=1} \langle x, z_{i} \rangle z_{k} = \alpha_{k} \langle z_{k}, z_{k} \rangle = \alpha_{k} ⟨ x , z k ⟩ = ∑ i = 1 n ⟨ x , z i ⟩ z k = α k ⟨ z k , z k ⟩ = α k
Představuje projekci na bazické vektory
Gramova-Schmitzova ortogonalizace
Algoritmus: x 1 , … , x n ∈ V x_{1}, \ldots, x_{n} \in V x 1 , … , x n ∈ V
for k : = 1 k:=1 k := 1 n n n
y k : = x k − ∑ j = 1 k − 1 ⟨ x k , z j ⟩ z j \quad y_{k} := x_{k} - \sum^{k-1}_{j=1} \langle x_{k},z_{j} \rangle z_{j} y k := x k − ∑ j = 1 k − 1 ⟨ x k , z j ⟩ z j z k : = y k ∥ y k ∥ \quad z_{k} := \frac{y_{k}}{\left\| y_{k} \right\|} z k := ∥ y k ∥ y k end for
Výstup: z 1 , … , z n z_{1},\ldots, z_{n} z 1 , … , z n s p a n { x 1 , … , x n } span\{x_{1},\ldots,x_{n}\} s p an { x 1 , … , x n }
Důkaz
Matematickou indukcí:
n = 1 n=1 n = 1 Indukční předpoklad: z 1 , … , z n − 1 z_{1}, \ldots, z_{n-1} z 1 , … , z n − 1 s p a n { x 1 , … , x n − 1 } span\{x_{1},\ldots,x_{n-1}\} s p an { x 1 , … , x n − 1 } y n y_{n} y n
Tvrzení
Důsledek: Existence ortonormální báze
Každý konečně generovaný prostor se skalárním součinem má ortogonální bázi.
Důkaz
Každý má bázi a tu můžeme Gram-Schmitzem ortogonalizovat.
Tvrzení
Důsledek: Rozšíření ortonormálních systémů na ortonormální bázi
Každý ortonormální systém vektorů v konečně generovaném prostoru lze rozšířit na ortonormální bázi.
Věta
Buď z 1 , … , z n z_{1},\ldots,z_{n} z 1 , … , z n V V V x ∈ V x \in V x ∈ V
Besselova nerovnost :
∥ x ∥ 2 ≥ ∑ j = 1 n ∣ ⟨ x j , z j ⟩ ∣ \| x \|^{2} \geq \sum^{n}_{j=1} \lvert \langle x_{j},z_{j} \rangle \rvert ∥ x ∥ 2 ≥ j = 1 ∑ n ∣⟨ x j , z j ⟩∣ Parsevalova rovnost :
∥ x ∥ 2 = ∑ j = 1 n ∣ ⟨ x j , z j ⟩ ∣ ⟺ x ∈ s p a n { z 1 , … , z n } \| x \|^{2} = \sum^{n}_{j=1} \lvert \langle x_{j},z_{j} \rangle \rvert \iff x \in span\{z_{1},\ldots, z_{n}\} ∥ x ∥ 2 = j = 1 ∑ n ∣⟨ x j , z j ⟩∣ ⟺ x ∈ s p an { z 1 , … , z n }
Tvrzení
Buď B = { z 1 , … , z n } B=\{z_{1},\ldots,z_{n}\} B = { z 1 , … , z n } V V V
⟨ x , y ⟩ : = [ x ] B T [ y ] ‾ B \langle x,y \rangle := [x]^{T}_{B} \overline{[y]}_{B} ⟨ x , y ⟩ := [ x ] B T [ y ] B Je skalárním součinem a báze B B B
Důkaz
Stačí ověřit z definic:
⟨ x , x ⟩ = [ x ] B T [ x ] ‾ B ≥ 0 \langle x,x \rangle = [x]^{T}_{B}\overline{[x]}_{B} \geq 0 ⟨ x , x ⟩ = [ x ] B T [ x ] B ≥ 0 linearita v první složce vyplývá z linearity souřadnic
symetrie také ze symetrie souřadnic
Příklad:A : = B [ i d ] k a n A := _{B}[id]_{kan} A : = B [ i d ] k an ⟨ x , y ⟩ = [ x ] B T [ y ] B = [ x ] k a n T B [ i d ] T B [ i d ] [ y ] k a n = x T A T A y \langle x,y \rangle = [x]^{T}_{B}[y]_{B} = [x]^{T}_{kan} {\text{}}_{B}[id]^{T} {}_{B}[id] [y]_{kan} = x^{T}A^{T}A_{y} ⟨ x , y ⟩ = [ x ] B T [ y ] B = [ x ] k an T B [ i d ] T B [ i d ] [ y ] k an = x T A T A y
⟨ ⋅ , ⋅ ⟩ \langle \cdot , \cdot \rangle ⟨ ⋅ , ⋅ ⟩ ≡ \equiv ≡ ⟨ x , y ⟩ = [ x ] B T [ y ] ‾ B \langle x,y \rangle = [x]^{T}_{B} \overline{[y]}_{B} ⟨ x , y ⟩ = [ x ] B T [ y ] B B B B Každý skalární součin je standardní skalární součin při pohledu z libovolné ortonormální báze
Analogicky pro normu:
∥ x ∥ = ∥ [ x ] B ∥ 2 = [ x ] B T [ x ] ‾ B \| x \| = \left\| [x]_{B} \right\|_{2} = \sqrt{[x]^{T}_{B}\overline{[x]}_{B}} ∥ x ∥ = ∥ [ x ] B ∥ 2 = [ x ] B T [ x ] B
Definice
Definice ortogonální báze
Projekce vektoru x ∈ V x \in V x ∈ V U ⋐ V U \Subset V U ⋐ V x U ∈ U x_{_{U}} \in U x U ∈ U
∥ x − x U ∥ = min y ∈ U ∥ x − y ∥ \| x - x_{_{U}} \| = \min_{y \in U} \| x - y \| ∥ x − x U ∥ = y ∈ U min ∥ x − y ∥
Tvrzení
Tvrzení o kolmici
Buď U ⋐ V U \Subset V U ⋐ V x ∈ V x \in V x ∈ V y ∈ U y \in U y ∈ U x − y ∈ U ⊥ x-y \in U^{\perp} x − y ∈ U ⊥
∥ x − y ∥ < ∥ x − z ∥ ∀ z ∈ U ∖ { y } \| x - y \| < \| x - z \| \quad \forall z \in U \setminus \{y\} ∥ x − y ∥ < ∥ x − z ∥ ∀ z ∈ U ∖ { y } Tedy vektor y y y x x x U U U
Důkaz
z předpokladu ( x − y ) ⊥ ( y − z ) (x-y)\perp(y-z) ( x − y ) ⊥ ( y − z ) ∥ x − z ∥ 2 = ∥ x − y ∥ 2 + ∥ y − z ∥ 2 ≥ ∥ x − y ∥ 2 \| x-z \|^{2} = \| x - y \|^{2} + \| y-z \|^{2} \geq \| x - y \|^{2} ∥ x − z ∥ 2 = ∥ x − y ∥ 2 + ∥ y − z ∥ 2 ≥ ∥ x − y ∥ 2 y = z y=z y = z 0 0 0
Věta
Buď U ⋐ V U \Subset V U ⋐ V x ∈ V x \in V x ∈ V x U ∈ U x_{_{U}} \in U x U ∈ U U U U
Navíc jeli z 1 , … , z n z_{1}, \ldots, z_{n} z 1 , … , z n U U U
x U = ∑ i = 1 n ⟨ x , z i ⟩ z i x_{_U} = \sum^{n}_{i=1} \langle x,z_{i} \rangle z_{i} x U = i = 1 ∑ n ⟨ x , z i ⟩ z i Důkaz
Rozšíříme bázi U U U V V V z 1 , … , z m , z m + 1 , … , z n z_{1},\ldots, z_{m}, z_{m+1},\ldots, z_{n} z 1 , … , z m , z m + 1 , … , z n y = ∑ i = 1 m ⟨ x , z i ⟩ z i ∈ U y = \sum^{m}_{i=1} \langle x,z_{i} \rangle z_{i} \in U y = ∑ i = 1 m ⟨ x , z i ⟩ z i ∈ U
x − y = ∑ i = 1 n ⟨ x , z i ⟩ z i − ∑ i = 1 m ⟨ x , z i ⟩ z i = ∑ i = n + 1 n ⟨ x , z i ⟩ z i ∈ U ⊥ x - y =
\sum^{n}_{i=1} \langle x,z_{i} \rangle z_{i} - \sum^{m}_{i=1} \langle x,z_i \rangle z_i =
\sum^{n}_{i=n+1} \left\langle x,z_{i} \right\rangle z_{i} \in U^{\perp} x − y = i = 1 ∑ n ⟨ x , z i ⟩ z i − i = 1 ∑ m ⟨ x , z i ⟩ z i = i = n + 1 ∑ n ⟨ x , z i ⟩ z i ∈ U ⊥ Poznámka: Ortogonální projekce je lineární zobrazení
Definice
Buď V V V U U U projekcí x ∈ U x \in U x ∈ U x U ∈ U x_{U} \in U x U ∈ U
∥ x − x U ∥ = min y ∈ U ∥ x − y ∥ \| x - x_{U} \| = \min_{y \in U} \| x -y \| ∥ x − x U ∥ = y ∈ U min ∥ x − y ∥
Důsledek
Vektor y ∈ U y \in U y ∈ U x ∈ V x \in V x ∈ V U U U x − y ∈ U ⊥ x-y \in U^{\perp} x − y ∈ U ⊥
Věta
Věta o ortogonální projekci
Buď U U U V V V ∀ x i n V \forall x in V ∀ x inV x 0 ∈ U x_{0} \in U x 0 ∈ U U U U
Navíc, je-li z 1 , … , z m z_{1},\ldots, z_{m} z 1 , … , z m U U U
x U = ∑ i = 1 m ⟨ x , z i ⟩ z i x_{_{U}} = \sum^{m}_{i=1} \langle x,z_{i} \rangle z_{i} x U = i = 1 ∑ m ⟨ x , z i ⟩ z i Důkaz
x − x U = ∑ i = 1 n ⟨ x , z i ⟩ z i − ∑ i = 1 m ⟨ x , z i ⟩ z i ∈ U ⊥ x-x_{_{U}} =
\sum^{n}_{i=1} \langle x,z_{i} \rangle z_{i} - \sum^{m}_{i=1} \langle x,z_{i} \rangle z_{i} \in U^{\perp} x − x U = i = 1 ∑ n ⟨ x , z i ⟩ z i − i = 1 ∑ m ⟨ x , z i ⟩ z i ∈ U ⊥
y ∈ U y \in U y ∈ U x − x U ∈ U ⊥ x-x_{_{U}} \in U^{\perp} x − x U ∈ U ⊥ x U − y ∈ U x_{_{U}} - y \in U x U − y ∈ U
Tudíž ( x − x 0 ) ⊥ ( x U − y ) (x - x_{_{0}}) \perp (x_{_{U}} - y) ( x − x 0 ) ⊥ ( x U − y )
∥ x + y ∥ 2 = ∥ ( x − x U ) + ( x U − y ) ∥ 2 = ∥ x − x U ∥ 2 + ∥ x U − y ∥ ≥ ∥ x u ∥ 2 \| x + y \|^{2} = \|(x - x_{_{U}}) + (x_{_{U}} - y) \|^{2} =
\| x - x_{_{U}} \|^{2} + \| x_{_{U}} - y \| \geq \| x_{_{u}} \|^{2} ∥ x + y ∥ 2 = ∥ ( x − x U ) + ( x U − y ) ∥ 2 = ∥ x − x U ∥ 2 + ∥ x U − y ∥ ≥ ∥ x u ∥ 2
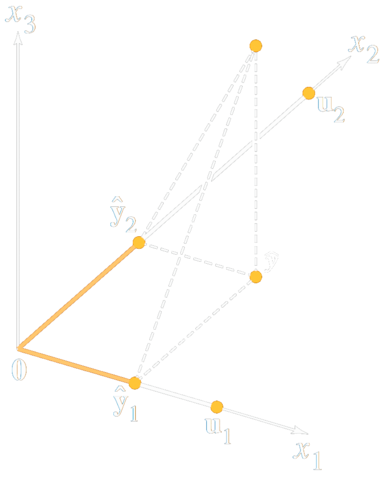
Příklad projekce na přímku při standardním skalárním součinu
a ∈ R n a \in \R^{n} a ∈ R n x x x a a a ⟹ \implies ⟹ s p a n { a } span\{a\} s p an { a } Ortogonální báze U = z = 1 ∥ a ∥ a U = z = \frac{1}{\|a\|}a U = z = ∥ a ∥ 1 a
x u = ⟨ x , z ⟩ z = 1 ∥ a ∥ 2 ⟨ x , a ⟩ a = x T a a T a a x_{u} = \langle x,z \rangle z = \frac{1}{\| a \|^{2}} \langle x,a \rangle a = \frac{x^{T}a}{a^{T}a}a x u = ⟨ x , z ⟩ z = ∥ a ∥ 2 1 ⟨ x , a ⟩ a = a T a x T a a
Tvrzení
Buď B B B V V V
⟨ x , y ⟩ = [ x ] B T [ y ] ‾ B ∀ x , y ∈ V \langle x,y \rangle = [x]^{T}_{B}\overline{[y]}_{B} \quad \forall x,y \in V ⟨ x , y ⟩ = [ x ] B T [ y ] B ∀ x , y ∈ V Důkaz
Buď B = { z 1 , … , z n } B = \{ z_{1}, \ldots, z_{n}\} B = { z 1 , … , z n } [ x ] B = ( ⟨ x , z 1 ⟩ , … , ⟨ x , z n ⟩ ) T [x]_{B} = (\langle x, z_{1} \rangle, \ldots, \langle x, z_{n} \rangle)^{T} [ x ] B = (⟨ x , z 1 ⟩ , … , ⟨ x , z n ⟩ ) T
⟨ x , y ⟩ = ⟨ ∑ j = 1 n ⟨ x , z j ⟩ z j , y ⟩ = ∑ j = 1 n ⟨ x , z j ⟩ ⟨ y , z j ⟩ ‾ = [ x ] B T [ y ] ‾ B \langle x,y \rangle =
\left\langle \sum^{n}_{j=1} \left\langle x,z_{j} \right\rangle z_{j}, y \right\rangle =
\sum^{n}_{j=1} \langle x,z_{j} \rangle \overline{\langle y,z_{j} \rangle} =
[x]^{T}_{B}\overline{[y]}_{B} ⟨ x , y ⟩ = ⟨ j = 1 ∑ n ⟨ x , z j ⟩ z j , y ⟩ = j = 1 ∑ n ⟨ x , z j ⟩ ⟨ y , z j ⟩ = [ x ] B T [ y ] B
Definice
Buď V V V M ⊆ V M \subseteq V M ⊆ V Ortogonální doplněk množiny M M M
M ⊥ : = { x ∈ V ; ⟨ x , y ⟩ = 0 ∀ y ∈ M } M^{\perp} := \{x \in V; \langle x,y \rangle = 0 \quad \forall y \in M \} M ⊥ := { x ∈ V ; ⟨ x , y ⟩ = 0 ∀ y ∈ M } Ortogonální doplněk prostoru = ortogonální doplněk báze
Tvrzení
Buď V V V M , N ⊆ V M,N \subseteq V M , N ⊆ V
M ⊥ M^{\perp} M ⊥ V V V je-li M ⊆ N M \subseteq N M ⊆ N M ⊥ ⊆ N ⊥ M^{\perp} \subseteq N^{\perp} M ⊥ ⊆ N ⊥
M ⊥ = s p a n ( M ) ⊥ M^{\perp} = span(M)^{\perp} M ⊥ = s p an ( M ) ⊥
Důkaz
Ověřením vlastností podprostoru
Buď x ∈ N ⊥ x \in N^{\perp} x ∈ N ⊥ ⟨ x , y ⟩ = 0 ∀ y ∈ N ⟨ x , y ⟩ = 0 ∀ y ∈ M ⊆ N \langle x,y \rangle = 0 \; \forall y \in N \langle x,y \rangle = 0 \; \forall y \in M \subseteq N ⟨ x , y ⟩ = 0 ∀ y ∈ N ⟨ x , y ⟩ = 0 ∀ y ∈ M ⊆ N x ∈ M ⊥ x \in M^{\perp} x ∈ M ⊥
M ⊆ s p a n ( M ) M \subseteq span(M) M ⊆ s p an ( M ) M ⊥ ⊆ s p a n ( M ) ⊥ M^{\perp} \subseteq span(M)^{\perp} M ⊥ ⊆ s p an ( M ) ⊥
Věta
Vlastnosti ortogonálního doplňku podprostoru
Buď U ⋐ V U \Subset V U ⋐ V z 1 , … , z n z_{1},\ldots,z_{n} z 1 , … , z n V V V z 1 , … , z n , z n + 1 , … , z m z_{1},\ldots, z_{n}, z_{n+1},\ldots, z_{m} z 1 , … , z n , z n + 1 , … , z m V V V z n + 1 , … , z m z_{n + 1}, \ldots, z_{m} z n + 1 , … , z m U ⊥ U^{\perp} U ⊥
Důkaz
Stačí dokázat s p a n { z n + 1 , … , z m } = U ⊥ span\{z_{n+1},\ldots,z_m\} = U^{\perp} s p an { z n + 1 , … , z m } = U ⊥ ⊇ \supseteq ⊇ m m m
x = ∑ i = n + 1 m ⟨ x , z ⟩ z i ∈ s p a n { z n + 1 , … , z m } x = \sum^{m}_{i=n+1} \langle x,z \rangle z_{i} \in span\{z_{n + 1}, \ldots, z_{m}\} x = i = n + 1 ∑ m ⟨ x , z ⟩ z i ∈ s p an { z n + 1 , … , z m } Inkluze “⊆ \subseteq ⊆ x ∈ s p a n { z n + 1 , … , z m } x \in span\{z_{n+1},\ldots,z_{m}\} x ∈ s p an { z n + 1 , … , z m }
x = ∑ i = n + 1 m ⟨ x , z ⟩ z i = ∑ i = 1 n 0 z i + ∑ i = n + 1 m ⟨ x , z i ⟩ z i x = \sum^{m}_{i=n+1} \langle x,z \rangle z_{i} =
\sum^{n}_{i=1} 0z_{i} + \sum^{m}_{i=n+1} \langle x,z_i \rangle z_{i} x = i = n + 1 ∑ m ⟨ x , z ⟩ z i = i = 1 ∑ n 0 z i + i = n + 1 ∑ m ⟨ x , z i ⟩ z i
Věta
Důsledek: Vlastnosti ortogonálního doplňku podprostoru
Buď U ⋐ V U \Subset V U ⋐ V
dim V = dim U + dim U ⊥ \dim V = \dim U + \dim U^{\perp} dim V = dim U + dim U ⊥ V = U + U ⊥ V = U + U^{\perp} V = U + U ⊥ U ∩ U ⊥ = { 0 } U \cap U^{\perp} = \{0\} U ∩ U ⊥ = { 0 } U = ( U ⊥ ) ⊥ U = (U^{\perp})^{\perp} U = ( U ⊥ ) ⊥ Je-li z 1 , … , z m z_{1},\ldots,z_{m} z 1 , … , z m U U U z 1 , … , z m , z m + 1 , … , z n z_{1},\ldots,z_{m},
z_{m+1},\ldots, z_{n} z 1 , … , z m , z m + 1 , … , z n V V V z m + 1 , … , z n z_{m+1},\ldots,z_{n} z m + 1 , … , z n U ⊥ U^{\perp} U ⊥
Důkaz
2. d i m V = n dim V = n d imV = n d i m U = m dim U = m d im U = m d i m U ⊥ = n − m dim U^{\perp} = n - m d im U ⊥ = n − m 5. z m + 1 , … , z n z_{m+1},\ldots,z_{n} z m + 1 , … , z n s p a n { z m + 1 , … , z n } = U ⊥ span\{z_{m+1},\ldots,z_{n}\} = U^{\perp} s p an { z m + 1 , … , z n } = U ⊥
∀ x ∈ V : x = ∑ i = 1 n ⟨ x , z i ⟩ z i \forall x \in V: x = \sum^{n}_{i=1} \langle x,z_{i} \rangle z_{i} ∀ x ∈ V : x = i = 1 ∑ n ⟨ x , z i ⟩ z i Je-li x ∈ U ⊥ x \in U^{\perp} x ∈ U ⊥ ⟨ x , z i ⟩ = 0 , i = 1 … m \langle x,z_{i} \rangle = 0, \; i = 1 \ldots m ⟨ x , z i ⟩ = 0 , i = 1 … m
x = ∑ i = m + 1 n ⟨ x , z i ⟩ z i ∈ s p a n { z m + 1 , … , z n } x = \sum^{n}_{i=m+1} \langle x,z_{i} \rangle z_{i} \in span\{z_{m+1},\ldots,z_{n}\} x = i = m + 1 ∑ n ⟨ x , z i ⟩ z i ∈ s p an { z m + 1 , … , z n }
Věta
Buď A ∈ R m × n A \in \R^{m \times n} A ∈ R m × n R ( A ) ⊥ = K e r ( A ) R(A)^{\perp} = Ker(A) R ( A ) ⊥ = K er ( A )
Důkaz
R ( A ) ⊥ = { ( A 1 ∗ ) T , … ( A m ∗ ) T } R(A)^{\perp} = \left\{ \left( A_{1~*} \right)^{T}, \ldots \left( A_{m~*} \right)^{T}\right\} R ( A ) ⊥ = { ( A 1 ∗ ) T , … ( A m ∗ ) T } x ∈ R ( A ) ⊥ ≡ x ⊥ x \in R(A)^{\perp} \equiv x \perp x ∈ R ( A ) ⊥ ≡ x ⊥ A A A
Důsledek
Buď A ∈ R m × n A \in \R^{m \times n} A ∈ R m × n R ( A ) ⊕ K e r ( A ) = R n R(A) \oplus Ker(A) = \R^{n} R ( A ) ⊕ K er ( A ) = R n
Věta
Větička o vlastnostech matice A A A A T A A^{T}A A T A
Buď A ∈ R m × n A \in \R^{m \times n} A ∈ R m × n
K e r ( A T A ) = K e r ( A ) Ker(A^{T}A) = Ker(A) K er ( A T A ) = K er ( A ) R ( A T A ) = R ( A ) R(A^{T}A) = R(A) R ( A T A ) = R ( A ) r a n k ( A T A ) = r a n k ( A ) rank(A^{T}A) = rank(A) r ank ( A T A ) = r ank ( A )
Důkaz
1. Je-li x ∈ K e r ( A ) x \in Ker(A) x ∈ K er ( A ) A x = 0 Ax = 0 A x = 0
A T A x = A T 0 = 0 ⟹ x ∈ K e r ( A T A ) A^{T}Ax = A^{T}0 = 0 \implies x \in Ker(A^{T}A) A T A x = A T 0 = 0 ⟹ x ∈ K er ( A T A ) obráceně
x ∈ K e r ( A T A ) → x T A T A x = 0 → ( A x ) T A x = 0 → ( A x ) 2 = 0 x \in Ker(A^{T}A) \rightarrow x^{T}A^{T}Ax = 0 \rightarrow (Ax)^{T}Ax = 0 \rightarrow (Ax)^{2} = 0 x ∈ K er ( A T A ) → x T A T A x = 0 → ( A x ) T A x = 0 → ( A x ) 2 = 0 2. vyřešíme R ( A ) = k e r ( A ) ⊥ R(A) = ker(A)^{\perp} R ( A ) = k er ( A ) ⊥ 3. Když jsou stejné řádky, potom mají stejnou dimenzi a i hodnost
Tvrzení
Maticové prostory a lineární zobrazení
Uvažujme lineární zobrazení f ( x ) = A x f(x)=Ax f ( x ) = A x A ∈ R m × n A \in \R^{m \times n} A ∈ R m × n f ( x ) f(x) f ( x ) R ( A ) R(A) R ( A ) R ( A ) R(A) R ( A ) f ( R n ) f(\R^{n}) f ( R n )
Důkaz
Buď x ∈ R n , R ( A ) ⊕ K e r ( A ) = R n x \in \R^{n}, R(A) \oplus Ker(A) = \R^{n} x ∈ R n , R ( A ) ⊕ K er ( A ) = R n x = x r + x k x=x_{r}+x_{k} x = x r + x k x r ∈ R ( A ) x_{r} \in R(A) x r ∈ R ( A ) x k ∈ K e r ( A ) x_{k} \in Ker(A) x k ∈ K er ( A )
f ( x ) = A x = A ( x r + x k ) = A x r + A x k ⏞ 0 = A x r f(x) = Ax = A(x_{r} + x_{k}) = Ax_r + \overbrace{Ax_{k}}^{0} = Ax_{r} f ( x ) = A x = A ( x r + x k ) = A x r + A x k 0 = A x r
Věta
Buď A ∈ R m × n A \in \R^{m \times n} A ∈ R m × n n n n x ∈ R m x \in \R^{m} x ∈ R m S ( A ) S(A) S ( A )
x ′ = A ( A T A ) − 1 A T x x' = A(A^{T}A)^{-1}A^{T}x x ′ = A ( A T A ) − 1 A T x Důkaz
Nejdříve dokážeme, že je dobře definován, pak x ′ ∈ S ( A ) x' \in S(A) x ′ ∈ S ( A ) x − x ′ ∈ S ( A ) ⊥ x - x' \in S(A)^{\perp} x − x ′ ∈ S ( A ) ⊥ x ′ ∈ S ( A ) x' \in S(A) x ′ ∈ S ( A ) x ′ = A z x' = Az x ′ = A z z = ( A T A ) − 1 A T x z = \left(A^{T}A\right)^{-1}A^{T}x z = ( A T A ) − 1 A T x x − x ′ ∈ S ( A ) ⊥ = R ( A T ) ⊥ = K e r ( A T ) → x-x' \in S(A)^{\perp} = R(A^{T})^{\perp} = Ker(A^{T}) \rightarrow x − x ′ ∈ S ( A ) ⊥ = R ( A T ) ⊥ = K er ( A T ) → A T ( x − x ′ ) = 0 A^{T}(x - x') = 0 A T ( x − x ′ ) = 0
Definice
Matice projekce do S ( A ) S(A) S ( A )
P : = A ( A T A ) − 1 A T ( = A A T pro ortonorm a ˊ ln ı ˊ b a ˊ zi ) P := A(A^{T}A)^{-1}A^{T} ( = AA^{T} \text{ pro ortonormální bázi}) P := A ( A T A ) − 1 A T ( = A A T pro ortonorm a ˊ ln ı ˊ b a ˊ zi )
P P P platí P 2 = P P^2 = P P 2 = P
S ( P ) = S ( A ) → r a n k ( P ) = r a n k ( A ) S(P) = S(A) \rightarrow rank(P) = rank(A) S ( P ) = S ( A ) → r ank ( P ) = r ank ( A )
Tvrzení
Matice P ∈ R n × n P \in \R^{n \times n} P ∈ R n × n P = P 2 P = P^2 P = P 2
Příklad:P = a ( a T a ) − 1 a T P = a(a^{T}a)^{-1}a^{T} P = a ( a T a ) − 1 a T
P x = a ( a T a ) − 1 a T x = a T x a T a a Px = a(a^{T}a)^{-1}a^{T}x = \frac{a^{T}x}{a^{T}a}a P x = a ( a T a ) − 1 a T x = a T a a T x a pokud a a a P = a a T P = aa^{T} P = a a T
Věta
Ortogonální projekce do doplňku
Buď P ∈ R n × n P \in \R^{n \times n} P ∈ R n × n V ⋐ R n V \Subset \R^{n} V ⋐ R n I − P I - P I − P V ⊥ V^{\perp} V ⊥
Důkaz
∀ x ∈ R n \forall x \in \R^{n} ∀ x ∈ R n x = y + z x = y + z x = y + z y ∈ V y \in V y ∈ V z ∈ V ⊥ z \in V^{\perp} z ∈ V ⊥ y y y x x x V V V z z z x x x V ⊥ V^{\perp} V ⊥
Metoda nejmenších čtverců
min x ∈ R n ∥ A x − b ∥ 2 2 = min x ∈ R n ∑ i = 1 n ( A i ∗ x − b i ) 2 \min_{x \in \R^{n}} \left\| Ax - b \right\|^{2}_{2} =
\min_{x \in \R^{n}} \sum^{n}_{i=1} \left( A_{i~*}x - b_{i} \right)^{2} x ∈ R n min ∥ A x − b ∥ 2 2 = x ∈ R n min i = 1 ∑ n ( A i ∗ x − b i ) 2 přenásobíme A T A^{T} A T
A T A x = A T b A^{T}Ax = A^{T}b A T A x = A T b
Věta
Množina přibližných řešení soustavy A x = b Ax=b A x = b
Důkaz
Hledáme projekci b b b S ( A ) S(A) S ( A ) A x Ax A x x ∈ R n x \in \R^{n} x ∈ R n A x Ax A x ≡ A x − b ∈ S ( A ) T − K e r ( A ) T \equiv Ax-b \in S(A)^{T} - Ker(A)^{T} ≡ A x − b ∈ S ( A ) T − K er ( A ) T ⟹ A T ( A x − b ) = 0 ⟹ A T A x = A T b \implies A^{T}(Ax - b) = 0 \implies A^{T}Ax = A^{T}b ⟹ A T ( A x − b ) = 0 ⟹ A T A x = A T b
Důsledek
Buď A ∈ R m × n A \in R^{m \times n} A ∈ R m × n n n n A x = b Ax=b A x = b
x ∗ = ( A T A ) − 1 A T b x^{*} = (A^{T}A)^{-1}A^{T}b x ∗ = ( A T A ) − 1 A T b
Definice
Matice Q ∈ R n Q \in \R^{n} Q ∈ R n ortogonální pokud Q T Q = I n Q^{T}Q = I_{n} Q T Q = I n Q − 1 = Q T ) Q^{-1} = Q^{T}) Q − 1 = Q T ) Q ∈ R n Q \in \R^{n} Q ∈ R n unitární , pokud Q T ‾ Q = I n \overline{Q^{T}}Q = I_{n} Q T Q = I n
Tvrzení
Charakterizace ortogonálních matic
Matice Q ∈ R n × n Q \in \R^{n \times n} Q ∈ R n × n Q Q Q R n \R^{n} R n
Důkaz
( Q T Q ) i j = ⟨ Q ∗ i , Q ∗ j ⟩ = { 1 i = j 0 i ≠ j (Q^{T}Q)_{ij} = \langle Q_{*i}, Q_{*j} \rangle =
\begin{cases}
1 & i = j\\
0 & i \neq j
\end{cases} ( Q T Q ) ij = ⟨ Q ∗ i , Q ∗ j ⟩ = { 1 0 i = j i = j
Tvrzení
Buď Q ∈ R n × n Q \in \R^{n \times n} Q ∈ R n × n
Q T Q^{T} Q T Q − 1 Q^{-1} Q − 1
Tvrzení
Součin ortogonálních matic
Jsou-li Q 1 , Q 2 ∈ R n × n Q_{1},Q_{2} \in \R^{n \times n} Q 1 , Q 2 ∈ R n × n Q 1 Q 2 Q_{1}Q_{2} Q 1 Q 2
Důkaz
( Q 1 Q 2 ) T ( Q 1 Q 2 ) = Q 2 T Q 1 T Q 1 Q 2 = Q 2 T Q 2 = I n (Q_{1}Q_{2})^{T}(Q_{1}Q_{2}) = Q^{T}_{2}Q^{T}_{1}Q_{1}Q_{2} = Q^{T}_{2}Q_{2} = I_{n} ( Q 1 Q 2 ) T ( Q 1 Q 2 ) = Q 2 T Q 1 T Q 1 Q 2 = Q 2 T Q 2 = I n
Příklady ortogonálních matic
I n I_{n} I n − I n -I_{n} − I n Housenholderova matice : H ( a ) : = I n − 2 a T a H(a) := I_{n} - \frac{2}{a^{T}a} H ( a ) := I n − a T a 2 0 ≠ a ∈ R n 0 \neq a \in \R^{n} 0 = a ∈ R n Givensova matice : matice otáčení v rovině dvou osMatice otáčení kolem osy 2 a a T a T a − I n 2\frac{aa^{T}}{a^{T}a} - I_{n} 2 a T a a a T − I n
Poznámka
každou ortogonální matici řádu n n n n n n
Givensova matice
pro n = 2 n=2 n = 2
( cos ϕ − sin ϕ sin ϕ c o s ϕ ) \begin{pmatrix}
\cos \phi & -\sin \phi \\
\sin \phi & cos \phi
\end{pmatrix} ( cos ϕ sin ϕ − sin ϕ cos ϕ ) otočí ϕ \phi ϕ cos 2 ϕ + sin 2 ϕ = 1 \cos^{2} \phi + \sin^{2} \phi = 1 cos 2 ϕ + sin 2 ϕ = 1 n n n
Poznámka
Každou ortogonální matici řádu n n n ( n 2 ) \binom{n}{2} ( 2 n )
Věta
Buď Q ∈ R n × n Q \in \R^{n \times n} Q ∈ R n × n
⟨ Q x , Q y ⟩ = ⟨ x , y ⟩ \langle Qx,Qy \rangle = \langle x,y \rangle ⟨ Q x , Q y ⟩ = ⟨ x , y ⟩ x , y ∈ R n x,y \in \R^{n} x , y ∈ R n ∥ Q x ∥ = ∥ x ∥ \| Qx \| = \| x \| ∥ Q x ∥ = ∥ x ∥ x ∈ R n x \in \R^{n} x ∈ R n
Důkaz
⟨ Q x Q y ⟩ = ( Q x ) T Q y − x T Q T Q y = x T I n y = x T = ⟨ x , y ⟩ \langle Qx Qy \rangle = \left( Qx \right)^{T} Qy - x^{T}Q^{T}Qy = x^{T}I_{n}y = x^{T} = \langle x,y \rangle ⟨ Q x Q y ⟩ = ( Q x ) T Q y − x T Q T Q y = x T I n y = x T = ⟨ x , y ⟩ ∥ Q x ∥ = ⟨ Q x , Q x ⟩ − ⟨ x , x ⟩ = ∥ x ∥ \| Q_{x} \| = \sqrt{\left\langle Qx, Qx \right\rangle} - \sqrt{\left\langle x,x \right\rangle} = \|x\| ∥ Q x ∥ = ⟨ Q x , Q x ⟩ − ⟨ x , x ⟩ = ∥ x ∥
⟹ \implies ⟹ x → Q x x \rightarrow Qx x → Q x
Věta
Buď Q ∈ R n × n Q \in \R^{n \times n} Q ∈ R n × n
∣ Q i j ∣ ≤ 1 \lvert Q_{ij} \rvert \leq 1 ∣ Q ij ∣ ≤ 1 ∣ Q i j − 1 ∣ ≤ 1 \lvert Q^{-1}_{ij} \rvert \leq 1 ∣ Q ij − 1 ∣ ≤ 1 i , j = 1 , … , n i,j=1,\ldots,n i , j = 1 , … , n ( 1 0 0 Q ) T \begin{pmatrix}
1 & 0 \\
0 & Q
\end{pmatrix}^{T} ( 1 0 0 Q ) T
Důkaz
Buď z 1 , … , z n z_{1},\ldots,z_{n} z 1 , … , z n R n \R^{n} R n v ∈ R n v \in \R^{n} v ∈ R n v = ∑ i = 1 n x i z i v=\sum^{n}_{i=1} x_{i}z_{i} v = ∑ i = 1 n x i z i
Determinant
Definice
Determinant zobrazení ∣ A ∣ \lvert A \rvert ∣ A ∣
det ( A ) = ∑ Π ∈ S n s g n ( Π ) ∏ i = 1 n a i Π ( i ) \det(A) = \sum_{\Pi \in S_{n}} sgn(\Pi) \prod^{n}_{i=1} a_{i~\Pi_{\left( i \right)}} det ( A ) = Π ∈ S n ∑ s g n ( Π ) i = 1 ∏ n a i Π ( i ) Celkový počet permutací je n ! n! n !
Determinant horní trojúhelníkové matice
A ∈ Π n × n A \in \Pi^{n \times n} A ∈ Π n × n
det ( A ) = a 1 1 ⋅ a 2 2 ⋅ … ⋅ a n n \det(A) = a_{1~1} \cdot a_{2~2} \cdot \ldots \cdot a_{n~n} det ( A ) = a 1 1 ⋅ a 2 2 ⋅ … ⋅ a n n Determinant transpozice
det ( A T ) = ∑ Π ∈ S n s g n ( Π ) ∏ i = 1 n a i Π ( i ) = det ( A ) \det(A^T) =
\sum_{\Pi \in S_{n}} sgn(\Pi) \prod^{n}_{i=1} a_{i~\Pi_{\left( i \right)}} =
\det(A) det ( A T ) = Π ∈ S n ∑ s g n ( Π ) i = 1 ∏ n a i Π ( i ) = det ( A ) Vlastnosti determinantů
det ( A ⋅ B ) = det ( A ) ⋅ det ( B ) \det(A \cdot B) = \det(A) \cdot \det(B) det ( A ⋅ B ) = det ( A ) ⋅ det ( B ) det ( A − 1 ) = d e t ( A ) − 1 \det(A^{-1}) = det(A)^{-1} det ( A − 1 ) = d e t ( A ) − 1
Determinantská složitost
Věta
Řádková linearita determinantu A ∈ Π n × n , b ∈ Π n A \in \Pi^{n \times n}, b \in \Pi^{n} A ∈ Π n × n , b ∈ Π n i ≤ n i \leq n i ≤ n
det ( A + e b T ) = det ( A ) + det ( A + e ⋅ ( b T − A i ∗ ) ) \det(A + eb^{T}) = \det(A) + \det(A + e \cdot (b^{T} - A_{i~*})) det ( A + e b T ) = det ( A ) + det ( A + e ⋅ ( b T − A i ∗ ))
Věta
Výpočet determinantu pomocí Gaussovy eliminace
Vynásobení i i i α ∈ Π \alpha \in \Pi α ∈ Π
det ( A ′ ) = α det ( A ) \det(A') = \alpha\det(A) det ( A ′ ) = α det ( A )
Výměna i i i j j j
det ( A ′ ) = − det ( A ) \det(A') = -\det(A) det ( A ′ ) = − det ( A )
Přičtení α \alpha α j j j
det ( A ′ ) = det ( A ) \det(A') = \det(A) det ( A ′ ) = det ( A ) Důsledek: A A A det ( A ) ≠ 0 \det(A) \neq 0 det ( A ) = 0
Věta
Laplacův rozvoj podle i i i A ∈ Π n × n A \in \Pi^{n \times n} A ∈ Π n × n n ≥ 2 n \geq 2 n ≥ 2 i = 1 , … , n i=1,\ldots,n i = 1 , … , n
det ( A ) = ∑ j = 1 n ( − 1 ) i + j a i j det ( A i j ) \det(A) = \sum^{n}_{j=1} (-1)^{i+j}a_{i~j} \det(A^{ij}) det ( A ) = j = 1 ∑ n ( − 1 ) i + j a i j det ( A ij )
Věta
A ∈ Π n × n A \in \Pi^{n \times n} A ∈ Π n × n b ∈ Π n b \in \Pi^{n} b ∈ Π n
x i = det ( A + ( b − A ∗ i ) e i det ( A ) ; i = 1 , … , n x_{i} = \frac{\det(A + ( b - A_{*~i})e_{i}}{\det(A)}~;~i=1,\ldots,n x i = det ( A ) det ( A + ( b − A ∗ i ) e i ; i = 1 , … , n
Důsledek
Zobrazení ( A , b ) → A − 1 b (A,b) \rightarrow A^{-1}b ( A , b ) → A − 1 b
Věta
Gaussovu eliminaci lze provádět tak, že k zápisu každé matice během výpočtu stačí pouze polynomiální počet bitů (v k k k
Definice
Adjungovaná matice
Nechť A ∈ Π n × n , n ≥ 2 A \in \Pi^{n \times n}, n \geq 2 A ∈ Π n × n , n ≥ 2
a d j ( A ) i j = ( − 1 ) i = j det ( A j i ) ; i , j = 1 , … , n adj(A)_{i~j} = (-1)^{i = j}\det(A^{j~i})~;~i,j = 1,\ldots,n a d j ( A ) i j = ( − 1 ) i = j det ( A j i ) ; i , j = 1 , … , n kde A j i A^{ji} A j i A A A j j j i i i
Věta
A ⋐ Π n × n ⟹ A a d j ( A ) = det ( A I n ) A \Subset \Pi^{n \times n} \implies A adj(A) = \det(AI_{n}) A ⋐ Π n × n ⟹ A a d j ( A ) = det ( A I n ) Důsledek
A ∈ Π n × n A \in \Pi^{n \times n} A ∈ Π n × n A − 1 = 1 det ( A ) a d j ( A ) A^{-1} = \frac{1}{\det(A)}adj(A) A − 1 = d e t ( A ) 1 a d j ( A )
Vlastní čísla
Definice
Vlastní čísla a vlastní vektory
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n λ ∈ C \lambda \in \C λ ∈ C vlastní číslo matice A A A x ∈ C n x \in \C^{n} x ∈ C n vlastní vektor pokud
A x = λ x ∧ x ≠ 0 Ax = \lambda x \land x \neq 0 A x = λ x ∧ x = 0
Věta
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
1. λ ∈ C \lambda \in \C λ ∈ C A A A
det ( A − λ I n ) = 0 \det(A - \lambda I_{n}) = 0 det ( A − λ I n ) = 0 2. x ∈ C n x \in \C^{n} x ∈ C n
0 ≠ x ∈ K e r ( A − λ I n ) 0 \neq x \in Ker(A -\lambda I_{n}) 0 = x ∈ K er ( A − λ I n )
Tvrzení
Vlastní čísla trojúhelníkové matice
Nechť A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
Definice
Charakteristický polynom matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n λ \lambda λ
P A = det ( A − λ I ) P_{A} = \det(A -\lambda I) P A = det ( A − λ I )
Věta
Vlastní čísla matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n P A ( λ ) P_{A}(\lambda) P A ( λ ) n n n
Definice
Buď λ ∈ C \lambda \in \C λ ∈ C A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
Algebraická násobnost λ \lambda λ Geometrická násobnost λ \lambda λ n − r a n k ( A − λ I n ) n - rank(A-\lambda I_{n}) n − r ank ( A − λ I n ) λ \lambda λ
Tvrzení
Součin a součet vlastních čísel:
det ( A ) = λ 1 ⋅ … ⋅ λ n \det(A) = \lambda_{1} \cdot \ldots \cdot \lambda_{n} det ( A ) = λ 1 ⋅ … ⋅ λ n t r a c e ( A ) = λ 1 + … + λ n trace(A) = \lambda_{1} + \ldots + \lambda_{n} t r a ce ( A ) = λ 1 + … + λ n
A je regulární právě tehdy když 0 0 0
Tvrzení
Nechť A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n λ 1 , … , λ \lambda_{1}, \ldots, \lambda λ 1 , … , λ x 1 , … , x n x_{1}, \ldots, x_{n} x 1 , … , x n
je-li A A A λ 1 − 1 , … λ n − 1 \lambda^{-1}_{1}, \ldots \lambda^{-1}_{n} λ 1 − 1 , … λ n − 1 x 1 , … , x n x_{1}, \ldots, x_{n} x 1 , … , x n
A 2 A^{2} A 2 λ 1 2 , … , λ n 2 \lambda^{2}_{1}, \ldots, \lambda^{2}_{n} λ 1 2 , … , λ n 2 x 1 , … , x n x_{1}, \ldots, x_{n} x 1 , … , x n α A \alpha A α A α λ , … , α λ n \alpha \lambda, \ldots, \alpha \lambda_{n} α λ , … , α λ n x 1 , … , x n x_{1}, \ldots, x_{n} x 1 , … , x n A + α I n A + \alpha I_{n} A + α I n λ 1 + α , … , λ n + α \lambda_{1} + \alpha, \ldots, \lambda_{n}+ \alpha λ 1 + α , … , λ n + α x 1 , … , x n x_{1}, \ldots, x_{n} x 1 , … , x n A T A^{T} A T λ 1 , … , … n \lambda_{1}, \ldots, \ldots_{n} λ 1 , … , … n
Je-li λ ∈ C \lambda \in \C λ ∈ C A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n λ ‾ \overline{\lambda} λ A A A
Tvrzení
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n A A A
A − 1 ∈ s p a n { I n , A , … , A n − 1 } A^{-1} \in span\{I_{n}, A, \ldots, A^{n-1}\} A − 1 ∈ s p an { I n , A , … , A n − 1 } Tedy A − 1 A^{-1} A − 1 I n , A , … , A n − 1 I_{n}, A, \ldots, A^{n-1} I n , A , … , A n − 1
Důkaz
Víme, že A − 1 = ( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n = 0 A^{-1} =
(-1)^{n}A^{n} + \alpha_{n-1}A^{n-1} + \ldots + \alpha_{1}A + \alpha_{0} I_{n} = 0 A − 1 = ( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n = 0 α 0 = det ( A ) ≠ 0 \alpha_{0} = \det(A) \neq 0 α 0 = det ( A ) = 0
I = − ( − 1 ) n α 0 A n − α n − 1 α 0 A n − 1 + … + − α 1 α 0 A = A ( − ( − 1 ) n α 0 A n − 1 − α n − 1 α 0 A n − 2 + … + − α 1 α 0 I n ) I =
-\frac{(-1)^{n}}{\alpha_{0}}A^{n} - \frac{\alpha_{n}-1}{\alpha_{0}}A^{n-1} + \ldots + -\frac{\alpha_{1}}{\alpha_{0}}A =\\
A\left(-\frac{(-1)^{n}}{\alpha_{0}}A^{n-1} - \frac{\alpha_{n}-1}{\alpha_{0}}A^{n-2} + \ldots + -\frac{\alpha_{1}}{\alpha_{0}}I_{n}\right) I = − α 0 ( − 1 ) n A n − α 0 α n − 1 A n − 1 + … + − α 0 α 1 A = A ( − α 0 ( − 1 ) n A n − 1 − α 0 α n − 1 A n − 2 + … + − α 0 α 1 I n ) Vynásobíme A − 1 A^{-1} A − 1
A − 1 = − ( − 1 ) n α 0 A n − 1 − α n − 1 α 0 A n − 2 − … − α 1 α 0 I n A^{-1} =
-\frac{(-1)^{n}}{\alpha_{0}}A^{n-1} - \frac{\alpha_{n-1}}{\alpha_{0}}A^{n-2}-\ldots - \frac{\alpha_{1}}{\alpha_{0}}I_{n} A − 1 = − α 0 ( − 1 ) n A n − 1 − α 0 α n − 1 A n − 2 − … − α 0 α 1 I n Dá se díky tomu částečně dobře spočítat výsledek s nízkým počtem matic.
Definice
Matice A , B ∈ C n × n A,B \in \C^{n \times n} A , B ∈ C n × n S ∈ C n × n S \in \C^{n \times n} S ∈ C n × n
A = S B S − 1 ≡ A S = S B A = SBS^{-1} \equiv AS=SB A = S B S − 1 ≡ A S = S B
Věta
Podobné matice mají stejná vlastní čísla
Důkaz
A = S B S − 1 P A ( λ ) = det ( A − λ I n ) = det ( S B S − 1 − λ S I S − 1 ) = det ( S ( B − λ I n ) S − 1 ) = det ( S ) ⋅ det ( B − λ I n ) ⋅ det ( S − 1 ) = det ( B − λ I n ) = P B ( λ ) A = SBS^{-1}\\
\\
P_{A}(\lambda) = \\
\det(A - \lambda I_{n}) = \\
\det(SBS^{-1} - \lambda SIS^{-1}) = \\
\det\left( S \left( B - \lambda I_{n} \right) S^{-1} \right) = \\
\det(S) \cdot \det(B - \lambda I_{n}) \cdot \det(S^{-1}) = \\
\det(B - \lambda I_{n}) = P_{B}(\lambda) A = S B S − 1 P A ( λ ) = det ( A − λ I n ) = det ( S B S − 1 − λ S I S − 1 ) = det ( S ( B − λ I n ) S − 1 ) = det ( S ) ⋅ det ( B − λ I n ) ⋅ det ( S − 1 ) = det ( B − λ I n ) = P B ( λ )
Tvrzení
Nechť A , B , C ∈ C n × n A,B,C \in \C^{n \times n} A , B , C ∈ C n × n λ \lambda λ λ \lambda λ
Důkaz
A = S B S − 1 A = SBS^{-1} A = S B S − 1 d i m ( K e r ( A − λ I n ) ) = n − r a n k ( A − λ I n ) dim(Ker(A-\lambda I_{n})) = n - rank(A- \lambda I_{n}) d im ( K er ( A − λ I n )) = n − r ank ( A − λ I n ) r a n k ( A − λ I n ) = r a n k ( S B S − 1 − λ I n ) = r a n k ( S ( B − λ I n ) S − 1 ) = r a n k ( B − λ I n ) rank(A - \lambda I_{n}) =
rank(SBS^{-1} - \lambda I_{n}) =
rank(S(B-\lambda I_{n})S^{-1}) =
rank(B - \lambda I_{n}) r ank ( A − λ I n ) = r ank ( S B S − 1 − λ I n ) = r ank ( S ( B − λ I n ) S − 1 ) = r ank ( B − λ I n )
Definice
Spektrum a spektrální poloměr
Nechť A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n λ 1 , … , λ n \lambda_{1}, \ldots, \lambda_{n} λ 1 , … , λ n
Spektrum matice a je množina vlastních čísel { λ 1 , … , λ n } \{\lambda_{1}, \ldots, \lambda_{n}\} { λ 1 , … , λ n } Spektrální poloměr je p ( A ) = max i = 1 , … , n ∣ λ i ∣ p(A) = \max_{i= 1, \dots, n} \lvert \lambda_{i} \rvert p ( A ) = max i = 1 , … , n ∣ λ i ∣
Definice
Matice společnice
Buď p ( x ) = x n + a n − 1 x n − 1 + … + a 1 x + a 0 p(x) = x^{n} + a_{n-1}x{n-1}+ \ldots + a_{1}x + a_{0} p ( x ) = x n + a n − 1 x n − 1 + … + a 1 x + a 0 matice společnice
polynomu p ( x ) p(x) p ( x ) n n n
C ( p ) : = ( 0 0 ⋯ 0 − a 0 1 0 ⋯ 0 − a 1 0 1 ⋯ 0 − a 2 ⋮ ⋮ ⋱ ⋮ ⋮ 0 0 ⋯ 1 − a n − 1 ) C(p) :=
\left( {\begin{array}{ccccc}
0 & 0 & \cdots & 0 & -a_{0} \\
1 & 0 & \cdots & 0 & -a_{1} \\
0 & 1 & \cdots & 0 & -a_{2} \\
\vdots & \vdots & \ddots & \vdots & \vdots \\
0 & 0 & \cdots & 1 & -a_{n-1}
\end{array} } \right) C ( p ) := 0 1 0 ⋮ 0 0 0 1 ⋮ 0 ⋯ ⋯ ⋯ ⋱ ⋯ 0 0 0 ⋮ 1 − a 0 − a 1 − a 2 ⋮ − a n − 1
Věta
Věta o matici společnici
Platí P c ( p ) ( λ ) = ( − 1 ) n p ( λ ) P_{c_{(p)}}(\lambda) = (-1)^{n}p(\lambda) P c ( p ) ( λ ) = ( − 1 ) n p ( λ ) C ( p ) C(p) C ( p ) P ( λ ) P(\lambda) P ( λ )
Diagonalizovatelnost
Definice
Matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
Věta
Charakterizace diagonalizovatelnosti
Matice ∈ C n × n \in \C^{n \times n} ∈ C n × n n n n
Důkaz
A = S Λ S − 1 ⟹ A S = S A A = S\Lambda S^{-1} \implies AS = S\Alpha A = S Λ S − 1 ⟹ A S = S A
A S ∗ j = ( A S ) ∗ j = S A ∗ j = S A j j e j = Λ j j S ∗ j AS_{*~j} = (AS)_{*~j} = SA_{*~j}=SA_{j~j}e_{j} = \Lambda_{j~j}S_{*~j} A S ∗ j = ( A S ) ∗ j = S A ∗ j = S A j j e j = Λ j j S ∗ j
Vlastnosti diagonalizovatelných matic
Algebraická a geometrická násobnost vlastních čísel je stejná
Hodnost matice A A A A A A
Tvrzení
Je-li A − S Λ S − 1 A-S\Lambda S^{-1} A − S Λ S − 1 A A A
A T = S − T Λ S T A^{T} = S{-T}\Lambda S^{T} A T = S − T Λ S T
Tvrzení
Buďte λ 1 , … , λ n \lambda_{1}, \ldots, \lambda_{n} λ 1 , … , λ n A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n x 1 , … , x n x_{1},\ldots,x_{n} x 1 , … , x n
Důkaz
Matematickou indukcí.
Důsledek
Pokud matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n n n n
Definice
Jordanova buňka
Buď λ ∈ C , k ∈ N \lambda \in \C, k \in \N λ ∈ C , k ∈ N J k ( λ ) J_{k}(\lambda) J k ( λ ) k k k
J k ( λ ) : = ( λ 1 0 ⋯ 0 0 λ 1 ⋯ 0 ⋮ ⋮ ⋱ ⋱ ⋮ 0 0 0 λ 1 0 0 0 0 λ ) J_{k}(\lambda) :=
\left( {\begin{array}{ccccc}
\lambda & 1 & 0 & \cdots & 0 \\
0 & \lambda & 1 & \cdots & 0 \\
\vdots & \vdots & \ddots & \ddots & \vdots \\
0 & 0 & 0 & \lambda & 1 \\
0 & 0 & 0 & 0 & \lambda
\end{array} } \right) J k ( λ ) := λ 0 ⋮ 0 0 1 λ ⋮ 0 0 0 1 ⋱ 0 0 ⋯ ⋯ ⋱ λ 0 0 0 ⋮ 1 λ Jordánova buňka má vlastní číslo λ \lambda λ k k k e = ( 1 , 0 , … , 0 ) T e=(1,0,\ldots,0)^{T} e = ( 1 , 0 , … , 0 ) T
Definice
Matice J ∈ C n × n J \in \C^{n \times n} J ∈ C n × n
J = ( J k 1 ( λ 1 ) 0 0 ⋯ 0 0 J k 2 ( λ 2 ) ⋱ ⋱ ⋮ ⋮ 0 ⋱ ⋱ 0 ⋮ ⋮ ⋱ ⋱ 0 0 0 ⋯ 0 J k n ( λ n ) ) J =
\left( {\begin{array}{ccccc}
J_{k_{1}}(\lambda_{1}) & 0 & 0 & \cdots & 0 \\
0 & J_{k_{2}}(\lambda_{2}) & \ddots & \ddots & \vdots \\
\vdots & 0 & \ddots & \ddots & 0 \\
\vdots & \vdots & \ddots & \ddots & 0 \\
0 & 0 & \cdots & 0 & J_{k_{n}}(\lambda_{n})
\end{array} } \right) J = J k 1 ( λ 1 ) 0 ⋮ ⋮ 0 0 J k 2 ( λ 2 ) 0 ⋮ 0 0 ⋱ ⋱ ⋱ ⋯ ⋯ ⋱ ⋱ ⋱ 0 0 ⋮ 0 0 J k n ( λ n ) a na diagonále jsou Jordánovy buňky J k 1 ( λ 1 ) , J k 2 ( λ 2 ) , … , J k n ( λ n ) J_{k_{1}}(\lambda_{1}),J_{k_{2}}(\lambda_{2}),
\ldots, J_{k_{n}}(\lambda_{n}) J k 1 ( λ 1 ) , J k 2 ( λ 2 ) , … , J k n ( λ n )
Věta
Každá matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
Důsledek
Počet všech Jordánových buněk odpovídajících λ \lambda λ λ \lambda λ
Násobnost vlastního čísla je větší nebo rovna počtu vlastních vektorů,
které mu přísluší.
Poznámka
Počet buněk J k ( λ ) J_{k}(\lambda) J k ( λ ) A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n r a n k ( A ~ k − 1 ) − 2 r a n k ( A ~ k ) + r a n k ( A ~ k + 1 ) rank(\widetilde{A}^{k-1}) -2rank(\widetilde{A}^{k}) +
rank(\widetilde{A}^{k+1}) r ank ( A k − 1 ) − 2 r ank ( A k ) + r ank ( A k + 1 ) A ~ = A − λ I n \widetilde{A} = A - \lambda I_{n} A = A − λ I n
Buď A ∈ R 5 × 5 A \in \R{5 \times 5} A ∈ R 5 × 5 r a n k ( A − B I 5 ) = 3 rank(A-BI_{5}) = 3 r ank ( A − B I 5 ) = 3 8 8 8 5 − 3 = 2 5-3=2 5 − 3 = 2 r a n k ( ( A − B I 5 ) 2 ) = r a n k ( ( A − B I 5 ) 3 ) = 2 rank((A -BI_{5})^{2}) = rank((A-BI_{5})^{3})=2 r ank (( A − B I 5 ) 2 ) = r ank (( A − B I 5 ) 3 ) = 2 ⟹ \implies ⟹ 1 1 1 2 2 2
Definice
Polynomiální matice a maticový polynom
( λ 2 − λ 2 λ − 3 7 5 λ 2 − 4 ) = λ 2 ( 1 0 0 5 ) + λ ( − 1 2 0 0 ) + ( 0 − 3 7 − 4 ) \begin{pmatrix}
\lambda^{2}-\lambda & 2\lambda-3 \\
7 & 5\lambda^{2}-4
\end{pmatrix}
=
\lambda^{2}
\begin{pmatrix}
1 & 0 \\
0 & 5
\end{pmatrix}
+
\lambda
\begin{pmatrix}
-1 & 2 \\
0 & 0
\end{pmatrix}
+
\begin{pmatrix}
0 & -3 \\
7 & -4
\end{pmatrix} ( λ 2 − λ 7 2 λ − 3 5 λ 2 − 4 ) = λ 2 ( 1 0 0 5 ) + λ ( − 1 0 2 0 ) + ( 0 7 − 3 − 4 )
Příklad mocninné matice
Buď A = S J S − 1 A=SJS^{-1} A = S J S − 1 A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
A k = S J k S − 1 A^{k} = SJ^{k}S^{-1} A k = S J k S − 1 J J J ⟹ \implies ⟹
lim k → ∞ A k = { 0 p ( A ) < 1 diverguje p ( A ) > 1 konverguje p ( A ) = 1 \lim_{k \rightarrow \infty} A^{k} =
\begin{cases}
0 & p(A) < 1 \\
\text{diverguje} & p(A) > 1 \\
\text{konverguje} & p(A) = 1
\end{cases} k → ∞ lim A k = ⎩ ⎨ ⎧ 0 diverguje konverguje p ( A ) < 1 p ( A ) > 1 p ( A ) = 1
Definice
Hermitovská matice a transpozice
Hermitovská transpozice matice A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n A ∗ : = A − T A^{*} := A^{-T} A ∗ := A − T A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n A ∗ = A A^{*} = A A ∗ = A
Pokud je A A A ⟹ A ∗ = A T \implies A^{*}=A^{T} ⟹ A ∗ = A T
Věta
Vlastní čísla reálných symetrických matic jsou reálná.
Důkaz
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n λ ∈ C \lambda \in \C λ ∈ C x ∈ C n x \in \C^{n} x ∈ C n
A x = λ x / x ∗ x ∗ = λ x ∗ x = λ λ 2 = x ∗ A x = x ∗ A ∗ x = λ ∗ λ = λ ‾ \begin{align*}
Ax &= \lambda x / x^{*} \\
x^{*} &= \lambda x^{*}x = \lambda \\
\lambda^{2} = x^{*}Ax &= x^{*}A^{*}x = \lambda^{*} \\
\lambda &= \overline{\lambda}
\end{align*} A x x ∗ λ 2 = x ∗ A x λ = λ x / x ∗ = λ x ∗ x = λ = x ∗ A ∗ x = λ ∗ = λ A to platí jen pro λ ∈ R \lambda \in \R λ ∈ R
Věta
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n
P A ( λ ) = det ( A − λ I n ) = ( − 1 ) n λ n + α n − 1 λ n − 1 + … + α 1 λ + α 0 P_{A}(\lambda) =
\det(A -\lambda I_{n}) =
(-1)^{n}\lambda^{n} + \alpha_{n-1}\lambda^{n-1}+\ldots+\alpha_{1}\lambda + \alpha_{0} P A ( λ ) = det ( A − λ I n ) = ( − 1 ) n λ n + α n − 1 λ n − 1 + … + α 1 λ + α 0 Pak
( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n ⟹ P A ( A ) = 0 (-1)^{n}A^{n} + \alpha_{n-1}A^{n-1}+\ldots+\alpha_{1}A + \alpha_{0}I_{n}
\implies
P_{A}(A) = 0 ( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n ⟹ P A ( A ) = 0 Důkaz
Víme, že ( A − λ I n ) a d j ( A − λ I n ) = det ( A − λ I n ) I n (A -\lambda I_{n}) adj(A-\lambda I_{n}) = \det(A-\lambda I_{n})I_{n} ( A − λ I n ) a d j ( A − λ I n ) = det ( A − λ I n ) I n a d j ( A − λ I n ) = λ n − 1 B n − 1 + … + λ B 1 + B 0 adj(A - \lambda I_{n}) = \lambda^{n-1}B_{n-1} + \ldots + \lambda B_{1} + B_{0} a d j ( A − λ I n ) = λ n − 1 B n − 1 + … + λ B 1 + B 0 B i B_{i} B i
Dosazením
( A − λ I n ) ( λ n − 1 B n − 1 + … + λ B 1 + B 0 ) = ( − 1 ) n λ n + α n − 1 λ n − 1 + … + α 1 λ + α 0 ) I n (A - \lambda I_{n})(\lambda^{n-1}B_{n-1} + \ldots + \lambda B_{1} + B_{0}) =\\
(-1)^{n}\lambda^{n} + \alpha_{n-1}\lambda^{n-1} + \ldots + \alpha_{1}\lambda + \alpha_{0})I_{n} ( A − λ I n ) ( λ n − 1 B n − 1 + … + λ B 1 + B 0 ) = ( − 1 ) n λ n + α n − 1 λ n − 1 + … + α 1 λ + α 0 ) I n vznikne
− B n − 1 λ n + ( A B n − 1 − B n − 2 ) λ n − 1 + … + ( A B 1 − B 0 ) λ + A B 0 = ( − 1 ) n λ n I n + a n − 1 λ n I n + α n − 1 λ n − 1 + … + α 1 λ I n + α 0 I n -B_{n-1}\lambda^{n} + (AB_{n-1} - B_{n-2})\lambda^{n-1} + \ldots + (AB_{1} - B_{0})\lambda + AB_{0} = \\
(-1)^{n}\lambda^{n}I_{n}+a_{n-1}\lambda^{n}I_{n} + \alpha_{n-1}\lambda{n-1} + \ldots + \alpha_{1}\lambda I_{n} + \alpha_{0}I_{n} − B n − 1 λ n + ( A B n − 1 − B n − 2 ) λ n − 1 + … + ( A B 1 − B 0 ) λ + A B 0 = ( − 1 ) n λ n I n + a n − 1 λ n I n + α n − 1 λ n − 1 + … + α 1 λ I n + α 0 I n Porovnáme koeficient
− B n − 1 = ( − 1 ) n I n A B j − B = α j I n pro j = 1 , … , n A B 0 = α 0 I n \begin{align*}
-B_{n-1} &= (-1)^{n}I_{n} \\
AB_{j}-B &= \alpha_{j}I_{n} \text{ pro } j=1,\ldots,n \\
AB_{0} &= \alpha_{0}I_{n}
\end{align*} − B n − 1 A B j − B A B 0 = ( − 1 ) n I n = α j I n pro j = 1 , … , n = α 0 I n Vynásobíme postupně rovnice prvním A n A^{n} A n A 0 A^{0} A 0
0 = ( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n 0 = (-1)^{n}A^{n} + \alpha_{n-1}A^{n-1}+\ldots+\alpha_{1}A+\alpha_{0}I_{n} 0 = ( − 1 ) n A n + α n − 1 A n − 1 + … + α 1 A + α 0 I n
Tvrzení
Důsledek
Buď A ∈ C n × n A \in \C^{n \times n} A ∈ C n × n k ∈ N k \in \N k ∈ N
A k ∈ s p a n { I n , A , … , A n + 1 } A^{k} \in span\{I_{n}, A, \ldots, A^{n+1}\} A k ∈ s p an { I n , A , … , A n + 1 } tedy je jejich lineární kombinací.
Důkaz
Stačí uvažovat k ≥ n k \geq n k ≥ n λ k \lambda^{k} λ k P A ( λ ) P_{A}(\lambda) P A ( λ ) λ k = r ( λ ) P A ( λ ) + S ( λ ) \lambda^{k} = r(\lambda) P_{A}(\lambda)+S(\lambda) λ k = r ( λ ) P A ( λ ) + S ( λ ) S ( λ ) S(\lambda) S ( λ ) b n − 1 λ n − 1 + … + b 1 λ + b 0 b_{n-1}\lambda^{n-1}+\ldots+b_{1}\lambda+b_{0} b n − 1 λ n − 1 + … + b 1 λ + b 0
A k = r ( A ) P A ( A ) ⏟ = 0 + S ( A ) = S ( A ) A^{k} = \underbrace{r(A)P_{A}(A)}_{=0}+ S(A) = S(A) A k = = 0 r ( A ) P A ( A ) + S ( A ) = S ( A )
Positivně (semi-)definitní matice
Definice
Buď A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n A A A x T A x ≥ 0 x^{T}Ax \geq 0 x T A x ≥ 0 x ∈ R n x \in \R^{n} x ∈ R n x T A > 0 x^{T}A > 0 x T A > 0 x ≠ 0 x \neq 0 x = 0
Definice se dá zobecnit i pro nesymetrické matice.
x T 1 2 ( A + A T ) x = 1 2 x t ( A + A T ) x = 1 2 x T A x + ( 1 2 x T A x ) T = x T A x x^{T}\frac{1}{2}\left(A + A^{T}\right)x= \frac{1}{2}x^{t}\left(A+A^{T}\right)x =
\frac{1}{2}x^{T}Ax + \left(\frac{1}{2}x^{T}Ax\right)^{T} = x^{T}Ax x T 2 1 ( A + A T ) x = 2 1 x t ( A + A T ) x = 2 1 x T A x + ( 2 1 x T A x ) T = x T A x
Pozorování
Pozitivně semidefinitní matice má nezápornou diagonálu,
pozitivně definitní matice má kladnou diagonálu.
Tvrzení
Jsou-li A , B ∈ R n × n A,B \in \R^{n \times n} A , B ∈ R n × n A + B A+B A + B
Je-li A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n α > 0 \alpha > 0 α > 0 α A \alpha A α A
Je-li A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n A − 1 A^{-1} A − 1
Poznámka
Semi-definitivní matice nemusí být regulární
Věta
Buď A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n
A A A vlastní čísla A A A
existuje matice U ∈ R m × n U \in \R^{m \times n} U ∈ R m × n n n n A = U T U A=U^{T}U A = U T U
Věta
Charakterizace semi-definitní
A A A vlastní čísla A A A
existuje matice U ∈ R m × n U \in \R^{m \times n} U ∈ R m × n A = U T U A = U^{T}U A = U T U
Věta
Nechť A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n A ′ A' A ′ A A A A ′ A' A ′ A A A
Lemma
A A A A A A
Věta
Cholevského rozklad
Pro každou positivně definitní matici A ∈ R n × n A \in \R^{n \times n} A ∈ R n × n L ∈ R n × n L \in \R^{n \times n} L ∈ R n × n A = L L T A=LL^{T} A = L L T